哈工大新型軟機(jī)械手 開啟精密操控的柔性革命
哈爾濱工業(yè)大學(xué)發(fā)布了一項(xiàng)令人矚目的科研成果——一款新型軟機(jī)械手,其靈活度媲美人類手臂,并實(shí)現(xiàn)了前所未有的精密運(yùn)動控制。這一突破不僅在機(jī)器人領(lǐng)域引發(fā)熱議,更為計(jì)算機(jī)軟硬件聯(lián)動技術(shù)提供了全新的實(shí)踐維度。
從硬件層面看,這款軟機(jī)械手的核心在于"柔性驅(qū)動"與"結(jié)構(gòu)仿生"的深度融合。與傳統(tǒng)剛性機(jī)械臂不同,它采用多材料3D打印與形狀記憶合金相結(jié)合的方式,模擬人體肌肉的收縮與舒張。其關(guān)節(jié)處布滿微型傳感器陣列,能實(shí)時(shí)感知接觸力、形變角度及表面壓力,精度可達(dá)0.1毫米級。更關(guān)鍵的是,軟體結(jié)構(gòu)讓它在抓取易碎物品(如雞蛋、玻璃器皿)時(shí),通過自適應(yīng)阻尼避免過沖損傷,這是剛性機(jī)器人無法企及的。
軟件層面的突破則體現(xiàn)在控制算法的革新上。哈工大團(tuán)隊(duì)開發(fā)了一套基于深度強(qiáng)化學(xué)習(xí)的動態(tài)補(bǔ)償算法,能實(shí)時(shí)融合視覺伺服與觸覺反饋數(shù)據(jù)。這意味著機(jī)械手不僅能執(zhí)行預(yù)設(shè)軌跡,還能在遠(yuǎn)端指令下對未知干擾(如風(fēng)力擾動、物體滑動)進(jìn)行亞毫秒級響應(yīng)。測試中,該機(jī)械手成功完成了一項(xiàng)充滿挑戰(zhàn)的任務(wù):握住一枚生雞蛋平穩(wěn)穿過金屬迷宮,全程軌跡誤差小于頭發(fā)絲直徑。這一壯舉背后,是神經(jīng)網(wǎng)絡(luò)處理器與視覺預(yù)處理器的高效協(xié)同計(jì)算。
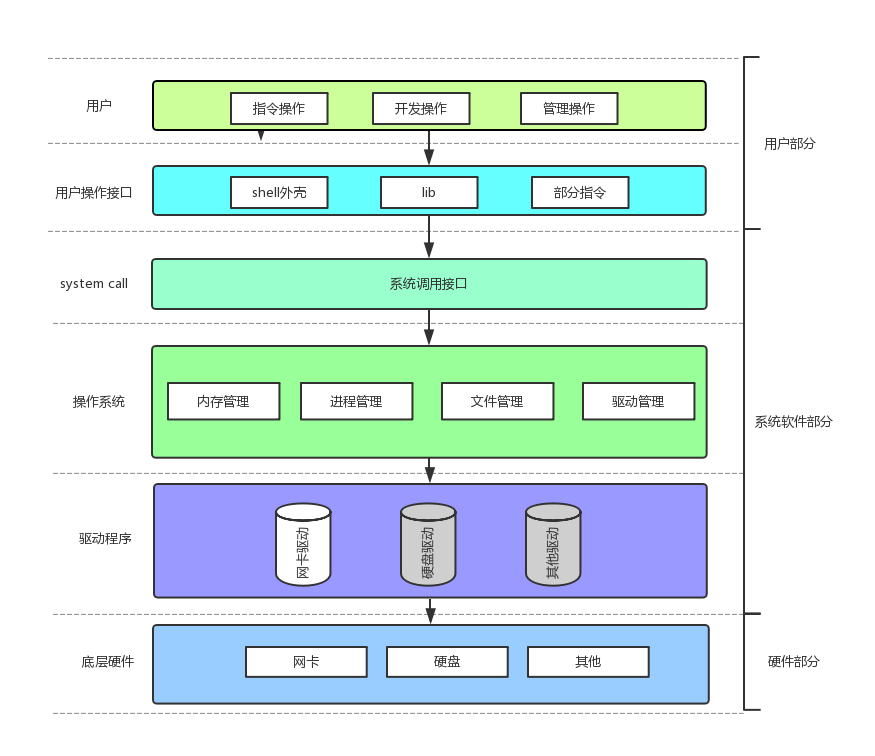
這項(xiàng)技術(shù)的意義更在于軟硬件的協(xié)同創(chuàng)新。它采用的嵌入式預(yù)測控制器,可簡化算法功耗,使得小型醫(yī)療設(shè)備無需大面積散熱陣列即可長時(shí)間運(yùn)轉(zhuǎn)。在工業(yè)應(yīng)用中,這種機(jī)械手可通過標(biāo)準(zhǔn)化指令I(lǐng)P核無縫對接現(xiàn)有PLC生態(tài),將為智能倉儲分揀、古板芯片無菌裝配等領(lǐng)域帶來效率躍升。
哈工大這款軟機(jī)械手的發(fā)布不僅是力學(xué)與感知科學(xué)的結(jié)晶,更是軟件定義硬件功能的偉大實(shí)踐。它賦予了機(jī)器人近手般的天然直覺,也啟示我們在越來越多的邊緣設(shè)備中應(yīng)如何重新分配硬件與計(jì)算的資源。隨著后續(xù)算法的持續(xù)開源與迭代,未來的工業(yè)或是姑息養(yǎng)老將不再需要巨人體笨的肩膀,而是更需要觸之可即的溫柔而堅(jiān)定的"好手"。這項(xiàng)研究的代表角色,無疑已站立出來。
如若轉(zhuǎn)載,請注明出處:http://m.yatou521.cn/product/86.html
更新時(shí)間:2026-09-19 08:28:02